Réducteur harmonique, cycloïdal ou planétaire : choisir pour une articulation de robot
Les critères à comparer et les questions à poser au fabricant avant de demander un devis.
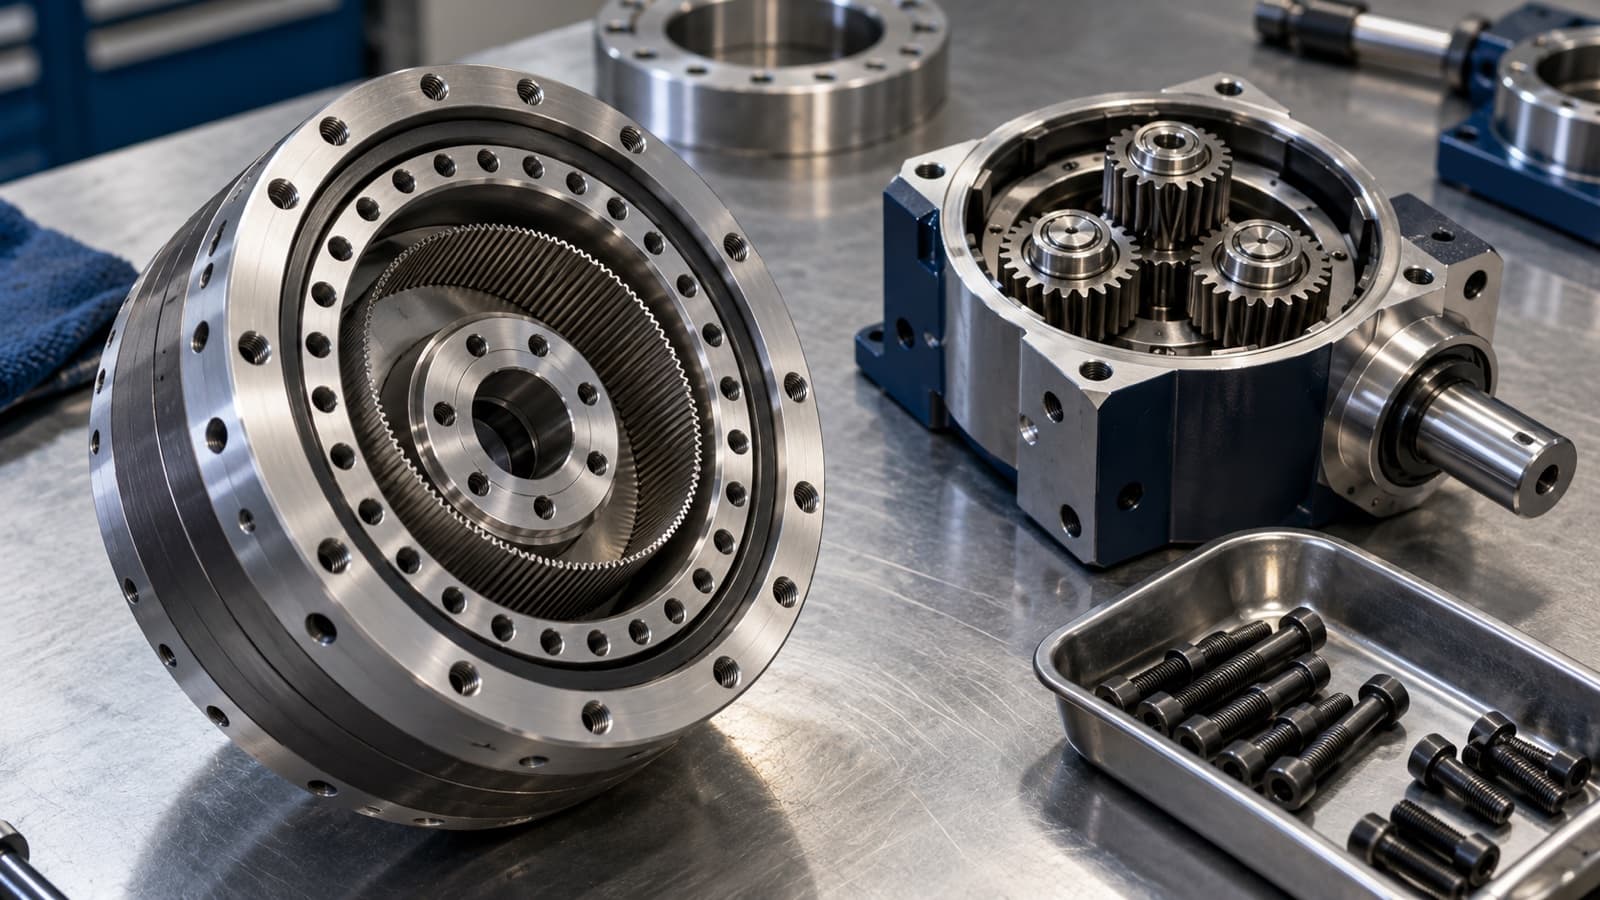
Le réducteur fixe une grande part du comportement d’une articulation : sa précision, sa rigidité, son encombrement et sa tenue aux chocs. Trois technologies reviennent le plus souvent en robotique. Aucune n’est meilleure dans l’absolu ; le bon choix dépend de l’articulation et de son cycle de travail.
Les trois familles
- Harmonique (à onde de déformation) : compact et léger, avec un jeu très faible et un rapport élevé en un seul étage. Il est courant dans les bras et les poignets.
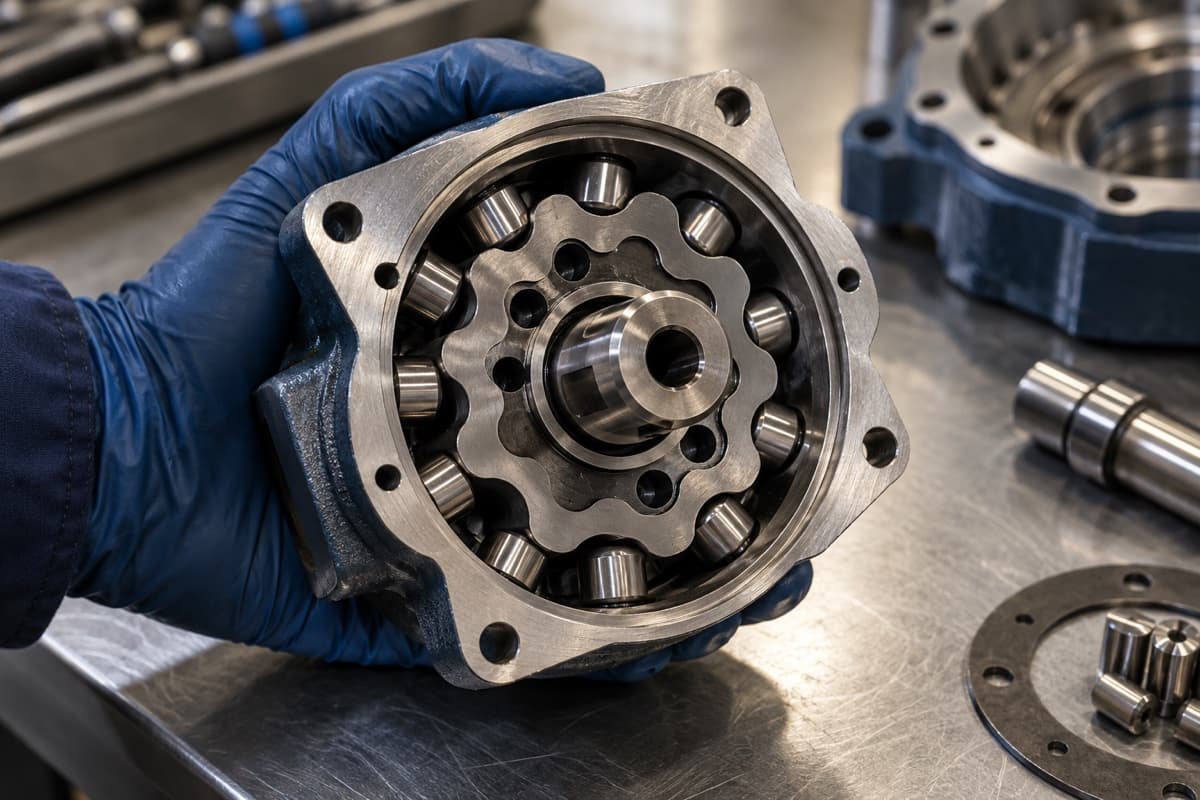
- Cycloïdal : très rigide et tolérant aux chocs, souvent envisagé pour les articulations chargées comme les hanches et les genoux.
- Planétaire : simple, réversible et économique, avec un rapport plus faible par étage. Il est fréquent dans les actionneurs dits quasi direct drive.
Ce qu’il faut comparer
- Le couple nominal, le couple de pointe et le couple d’arrêt d’urgence admissibles.
- Le jeu angulaire et la manière dont il est mesuré.
- La rigidité en torsion et la rigidité au basculement.
- La réversibilité, si l’articulation doit pouvoir être entraînée à la main ou absorber un choc.
- La durée de vie annoncée et les conditions de charge sous lesquelles elle a été calculée.
- Le diamètre, la longueur, la masse et le passage central pour les câbles.
Les questions à poser au fabricant
- Les valeurs de la fiche technique sont-elles mesurées sur votre banc ou calculées ?
- Pouvez-vous fournir une courbe de jeu et de rigidité pour la référence exacte ?
- Quel lubrifiant est utilisé, et quel intervalle d’entretien recommandez-vous ?
- Quelle est la quantité minimale de commande et le délai pour des échantillons ?
Décrivez l’articulation (charge, vitesse, cycle, encombrement disponible) plutôt qu’une référence : un fabricant peut alors proposer la technologie adaptée, et les offres reçues restent comparables.